

 Моят гараж

 Моите карти
 АвтоБОТ

 Назад
 известия
 съобщения
 АвтоБОТ

 АвтоБОТ

Boston Dynamics Atlas получи нова 4-пръстна ръка с 13 степени на свобода
 01:00 | 06.10.2026
 Време за четене: 05:05 мин.
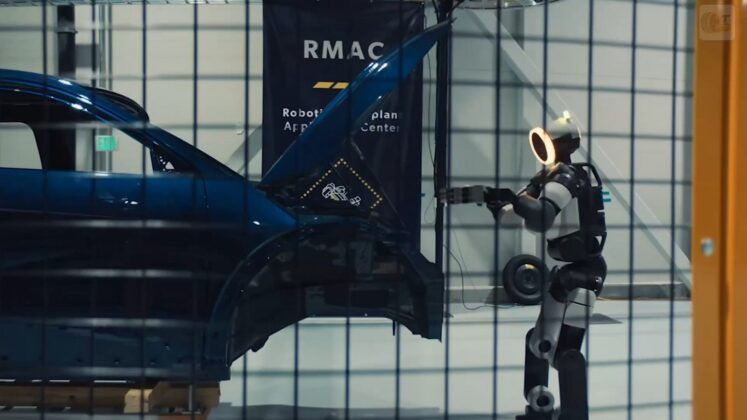
Boston Dynamics направи още една важна крачка към превръщането на Atlas в реално приложим индустриален хуманоиден робот. Компанията представи нова роботизирана ръка с четири пръста и общо 13 степени на свобода, създадена не просто да хваща предмети, а да ги манипулира активно и да работи с инструменти.
Основната идея е практичност. Вместо инженерите да преследват максимално сходство с човешката ръка, новият модул е проектиран така, че да съчетава здравина, сила, сравнително проста конструкция и достатъчно прецизност за работа в индустриална среда.
Размерът също е подбран стратегически. Ръката е приблизително колкото голяма човешка длан, което позволява на Atlas да използва работни места, инструменти и предмети, създадени за хора. Това улеснява и обучението чрез човешки демонстрации, защото разликата в мащаба е по-малка.
Новата конструкция използва директно задвижвани стави и само един тип актуатор. Задвижващите модули са напълно капсуловани, а чувствителни кабели не преминават през подвижни шарнири. Това трябва да намали риска от повреди при продължителна работа извън лабораторни условия.
Въпреки компактния дизайн, Boston Dynamics не жертва силата. Компанията посочва, че новата ръка трябва да запази възможности, близки до предишната конструкция, която е могла да носи товар от над 45 кг. Това е особено важно при използване на стандартни индустриални инструменти.
Голямата промяна е в усещането за контакт. Върховете на пръстите и дланта получават множество тактилни датчици за натиск, които дават на Atlas информация не само за положението на ставите, но и за това как точно предметът контактува с ръката.
Палецът има четири степени на свобода и е проектиран с по-анатомична ориентация. Останалите три пръста разполагат с по три степени на свобода и могат да се разперват, което позволява по-прецизни щипкови и триопорни захвати.
Това отваря възможност Atlas да използва инструменти, които изискват натискане на спусък или фин контрол на положението. Сред примерите са бормашини, динамометрични инструменти, шлайфмашини, пиронизбивачи и заваръчни горелки.
Липсата на пети пръст не е компромис, а съзнателно инженерно решение. Boston Dynamics тества дали кутрето носи достатъчно реална полза, като временно го фиксира към съседния пръст и наблюдава кои задачи стават невъзможни.
Резултатът показва, че четири пръста са достатъчни за основните цели – преместване на предмети в дланта, възстановяване на изплъзващ се захват и работа с инструменти. Добавянето на пети пръст би изисквало още три актуатора, което означава повече тегло, повече разходи и повече потенциални точки на отказ.
Софтуерът е също толкова важен, колкото и хардуерът. Ръката е създадена така, че поведението ѝ да може да се възпроизвежда максимално точно в симулация, което позволява използването на sim-to-real подход и Reinforcement Learning.
Движенията могат да бъдат тренирани виртуално, след което наученото се прехвърля към реалния робот. В симулациите се променят параметри като триене, въртящ момент, геометрия на предметите и външни смущения, за да не бъде системата обучавана само при идеални условия.
Човешките демонстрации също остават важна част от процеса. Те могат да се събират чрез специални ръкавици или универсални интерфейси за манипулация, които записват движенията и контактите. След това тези данни се допълват чрез обучение в симулация.
Най-големият потенциал на новата ръка е в използването на съществуващи инструменти. Вместо Atlas да има специализиран механизъм за всяка отделна задача, роботът трябва да може да вземе инструмент, създаден за човек, и да го използва директно.
Това е и основната философия зад 4-пръстната концепция – не максимално копиране на човешката анатомия, а достатъчно гъвкава, здрава и надеждна ръка за реална работа в производство и логистика.
Изображение: Boston Dynamics
Свали мобилното приложение MyVe и ползвай всички услуги напълно безплатно:



 Използвай местоположение
